Eigenschappen van drones met thermische camera
Eigenschappen van thermische cameradrones die tellen bij zonne-inspectie: sensorresolutie, temperatuurmeting, vliegtijd, positionering en veldgebruik.
Thermische resolutie en wat die betekent op een module
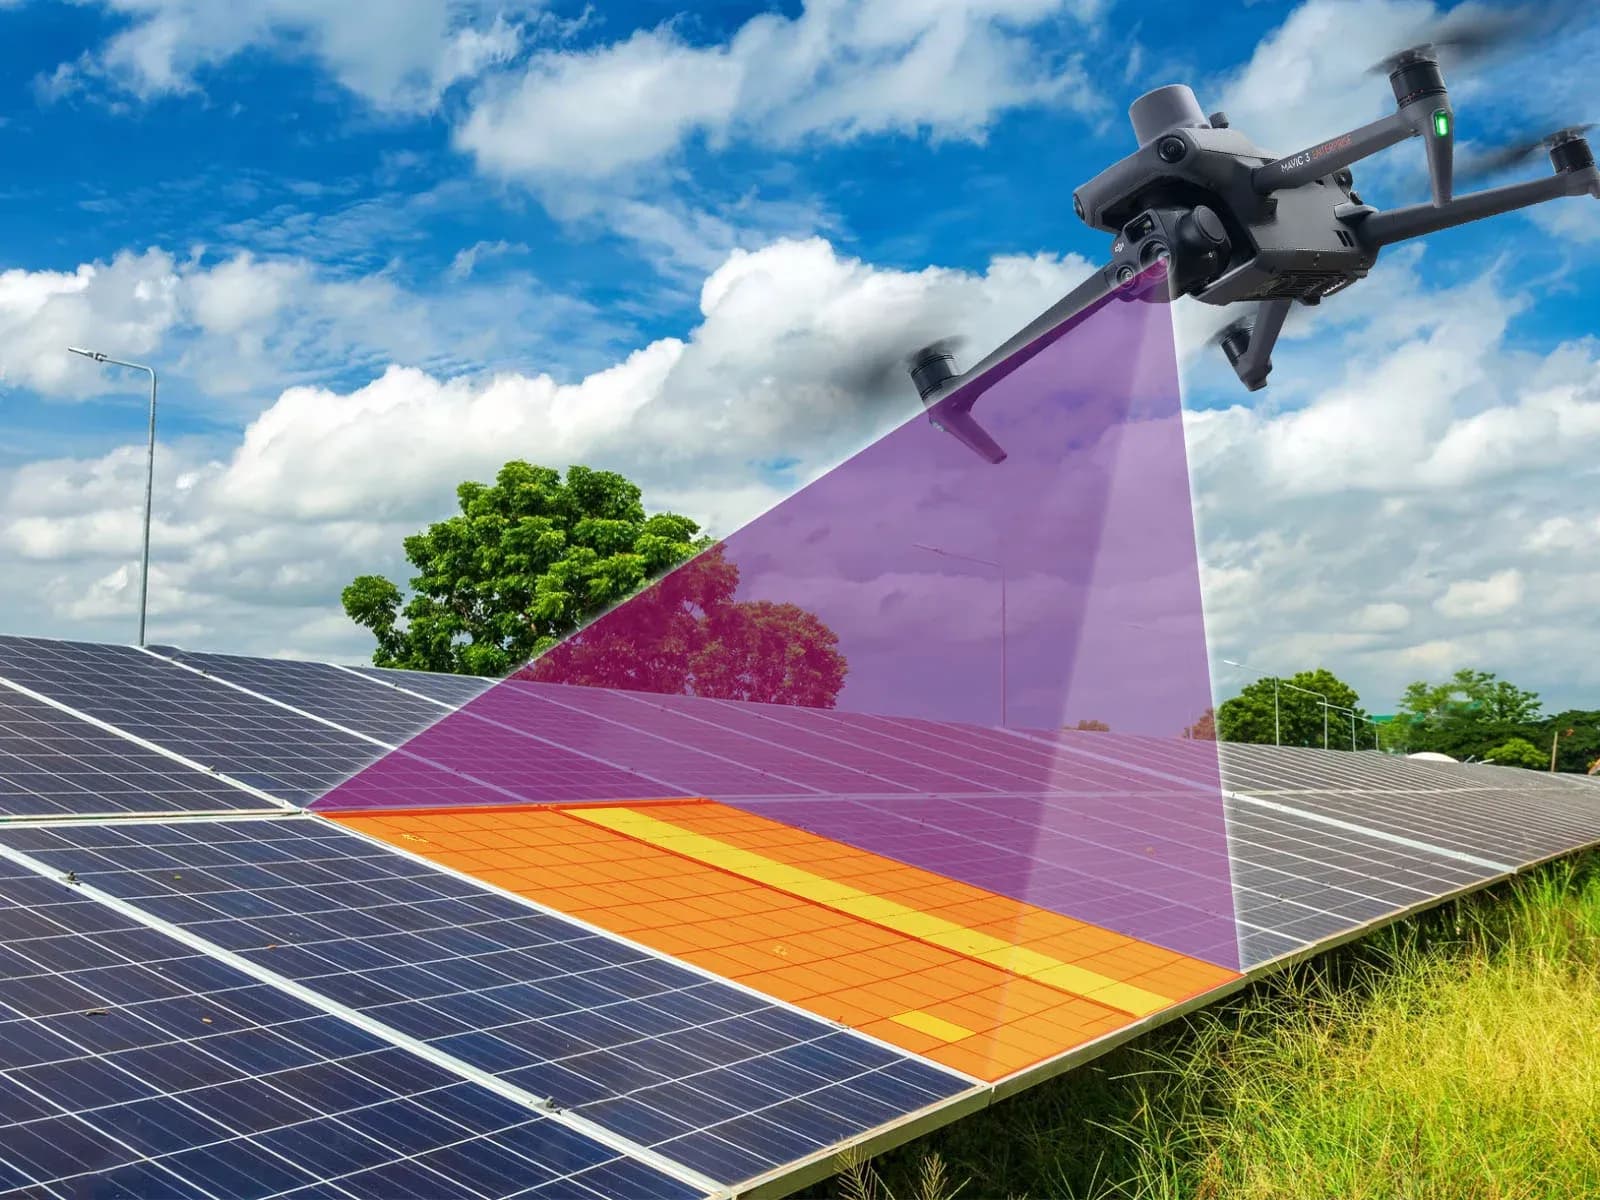
De thermische resolutie bepaalt hoeveel detectorelementen beschikbaar zijn om de scène weer te geven. Bij PV-inspectie is dat van belang, omdat elke module, celgroep, connector of ander doel genoeg beeldoppervlak moet innemen om het onderzochte thermische patroon te tonen.
Een sensor met meer thermische pixels kan vanaf dezelfde afstand kleinere kenmerken weergeven wanneer de overige optische omstandigheden vergelijkbaar zijn. Dat betekent niet automatisch dat elke temperatuurwaarde in het beeld nauwkeuriger is. Ruimtelijk detail en nauwkeurigheid van de temperatuurmeting zijn verschillende eigenschappen.
De vlieghoogte bepaalt rechtstreeks hoeveel pixels een module weergeven. Hoe hoger het luchtvaartuig vliegt, hoe groter het fysieke oppervlak dat elk detectorelement bestrijkt, zodat detail op celniveau kan verdwijnen terwijl complete modules zichtbaar blijven. De juiste hoogte moet daarom het inspectiedoel volgen.
Resolutie moet ook samen met de lens worden bekeken. Twee camera's met dezelfde detectorresolutie kunnen een verschillend detailniveau van het doel opleveren als hun beeldhoek verschilt. De cameraspecificatie moet worden beoordeeld als onderdeel van het complete optische systeem, niet als één losstaand getal.
Voor een inspectieteam is de bruikbare vraag niet of een camera “hoge resolutie” heeft in marketingtermen. Het gaat erom of de voorgestelde camera, lens en vluchtgeometrie het modulekenmerk oplossen dat de inspectieprocedure vereist.
Temperatuurmeting versus beeldkwaliteit
Beeldkwaliteit en temperatuurmeting mogen niet als dezelfde eigenschap worden behandeld. Een thermisch beeld kan scherp lijken en toch meetonzekerheid bevatten, en een camera met sterke specificaties voor temperatuurmeting kan nog steeds onvoldoende ruimtelijk detail leveren als het doel te klein in beeld is.
NETD beschrijft de thermische gevoeligheid: het vermogen van de detector om kleine temperatuurverschillen te onderscheiden onder gespecificeerde omstandigheden. Een lagere NETD kan helpen subtiel thermisch contrast zichtbaar te maken, maar zegt niets over de absolute nauwkeurigheid van elke gerapporteerde temperatuur.
De nauwkeurigheid van de temperatuurmeting is een aparte specificatie. Ze beschrijft hoe dicht de door de camera gerapporteerde waarde bij de temperatuur van het doel ligt onder gedefinieerde omstandigheden. Emissiviteit, gereflecteerde temperatuur, afstand, atmosfeer, kijkhoek, kalibratie en doeleigenschappen kunnen allemaal de meting in het veld beïnvloeden.
Ruimtelijke resolutie is weer iets anders. Ze beschrijft hoe fijn de scène wordt bemonsterd. Een hoger aantal pixels kan het vermogen verbeteren om naburige cellen of kleine componenten te onderscheiden, maar verbetert niet automatisch de kalibratie van de gerapporteerde temperatuur.
Deze onderscheidingen zijn belangrijk bij PV-inspectie, omdat een vermoede hotspot zowel een ruimtelijke als een thermische dimensie heeft. De inspecteur heeft genoeg detail nodig om te weten waar het patroon optreedt en genoeg meetkwaliteit om het thermische verschil te interpreteren binnen de gebruikte procedure.
Datasheets moeten daarom worden gelezen als een reeks afzonderlijke eigenschappen, niet worden herleid tot één “nauwkeurigheidsgetal”.
Optiek, hoogte en grondresolutie
De lens bepaalt hoeveel van de scène de thermische detector bereikt en hoe groot een doel in het beeld verschijnt. Een grotere beeldhoek legt meer oppervlak vast, maar kan elke module op dezelfde afstand met minder pixels weergeven. Een kleinere beeldhoek kan meer detail van het doel geven, maar verkleint de dekking.
De hoogte verandert dezelfde verhouding. Hoger vliegen kan de dekking vergroten, maar elke pixel komt dan overeen met een groter oppervlak op de grond of de module. Lager vliegen vergroot het detail van het doel, maar kan meer vluchtlijnen, meer beelden en meer tijd vragen.
De grondresolutie (ground sampling distance) is een manier om het fysieke oppervlak te beschrijven dat elke beeldpixel weergeeft. Bij hellende PV-modules beïnvloeden echter ook de camerahoek en de modulegeometrie de effectieve resolutie op het doel. Een eenvoudige verticale grondberekening beschrijft mogelijk niet volledig hoeveel pixels een schuin celoppervlak bedekken.
Het inspectiedoel moet daarom eerst worden bepaald. Screening op moduleniveau kan een andere resolutie verdragen dan analyse op celniveau, en connectorinspectie kan weer een andere geometrie vragen.
De kijkhoek beïnvloedt ook reflecties. PV-glas kan de lucht of omliggende voorwerpen weerkaatsen, wat schijnbaar warme of koude gebieden veroorzaakt. De keuze van optiek en routegeometrie gaat dus over zowel de resolutie als de kwaliteit van de thermische waarneming.
Vluchtplanning moet lens, hoogte, snelheid, doelgrootte en kijkhoek met elkaar verbinden in plaats van één parameter afzonderlijk te optimaliseren.
Vliegduur, herhaalbaarheid van de route en datavolume
De vliegduur bepaalt hoeveel van een locatie kan worden bestreken voordat het luchtvaartuig een accuwissel of terugkeer naar het startpunt nodig heeft. Op grote parken kan een grotere praktische vliegduur onderbrekingen beperken, maar ze maakt de thermische gegevens op zichzelf niet betrouwbaarder.
De route moet nog steeds de vereiste resolutie en kijkgeometrie handhaven. Een langere vliegtijd heeft weinig waarde als het luchtvaartuig te hoog of te snel vliegt om de kenmerken van het doel te onderscheiden. De inspectiekwaliteit moet de route bepalen, waarbij de vliegduur die route ondersteunt.
Herhaalbaarheid wordt belangrijk wanneer een park meer dan eens wordt geïnspecteerd. Een stabiele routeplanning, vastgelegde hoogte, camerahoek, richting en locatiereferenties kunnen latere surveys gemakkelijker vergelijkbaar maken. Met de omgevingsomstandigheden moet nog steeds rekening worden gehouden, omdat het herhalen van de vliegroute dezelfde instraling, wind, bewolking of moduletemperatuur niet terugbrengt.
Datavolume is een andere operationele factor. Een hogere beelddichtheid, frequente opnamen, thermische en zichtbare paren en een lagere vlieghoogte kunnen grote datasets opleveren die opslag, verwerking, kartering en menselijke beoordeling vragen.
Meer gegevens zijn alleen nuttig wanneer ze de dekking of het bewijs verbeteren. Een inspectiesysteem moet voorkomen dat overbodige beelden worden verzameld die de beoordelingslast vergroten zonder zinvolle informatie toe te voegen.
Een praktisch droneplatform heeft daarom voldoende vliegduur en routebeheersing nodig om de gekozen inspectiemethode te ondersteunen, niet simpelweg de langste geadverteerde vliegtijd.
Camera voor zichtbaar licht: context, geen vervanging
Een camera voor zichtbaar licht levert context die thermische beelden niet altijd kunnen geven. Ze kan gebroken glas, vervuiling, begroeiing, schaduwen, montagetoestand, labels, modulepositie of andere fysieke kenmerken tonen die een thermische waarneming helpen verklaren.
Beelden in zichtbaar licht zijn ook nuttig om bevindingen te lokaliseren. Modulerijen kunnen op thermische beelden op elkaar lijken, terwijl foto's met meer detail het gemakkelijker kunnen maken het exacte frame, de rij, de aansluitdoos of het omliggende voorwerp te identificeren dat bij de waarneming hoort.
De camera voor zichtbaar licht vervangt de thermische meting niet wanneer de inspectievraag over temperatuurgedrag gaat. Een gewone foto kan niet tonen of een celgebied onder geschikte omstandigheden warmer werkt dan vergelijkbare cellen.
Thermische beelden vervangen evenmin visuele inspectie. Een thermisch patroon kan moeilijk te interpreteren zijn zonder te weten of een blad, een vuilplek, een schaduw, een beschadigd oppervlak of een reflecterend voorwerp op dezelfde plek aanwezig is.
Geen van beide camera's vervangt elektrische tests. Polariteit, isolatieweerstand, stroom, spanning, continuïteit en andere elektrische eigenschappen vragen de passende meetprocedure wanneer ze van belang zijn voor de onderhoudsbeslissing.
De twee camera's kunnen daarom het best worden gebruikt als aanvullende bronnen van bewijs. Hun waarde komt voort uit het geven van verschillende informatie aan de beoordelaar over dezelfde fysieke locatie.
Datasheets versus datasets
Een camera-datasheet beschrijft de prestaties onder gespecificeerde testomstandigheden. Het kan thermische resolutie, lensopties, NETD, nauwkeurigheid van de temperatuurmeting, werkbereik, beeldsnelheid en andere kenmerken vermelden die nuttig zijn om apparatuur te vergelijken.
Die specificaties tonen niet hoe de camera presteert op het werkelijke PV-doel op de geplande hoogte en route. Echte inspectiegegevens kunnen laten zien of cellen worden onderscheiden, of reflecties beheersbaar zijn, of de scherpstelling stabiel is en of temperatuurcontrast onder veldomstandigheden interpreteerbaar blijft.
Om die reden moet de beoordeling van apparatuur waar mogelijk representatieve datasets omvatten. Voorbeeldbeelden moeten afkomstig zijn van doelen en een vluchtgeometrie die lijken op de beoogde inspectie, niet van niet-gerelateerde demonstraties met grote objecten met veel contrast.
De dataset moet ook genoeg context bevatten om de omstandigheden te beoordelen. Instraling, wind, moduletemperatuur, vlieghoogte, lens, kijkhoek en beelden in zichtbaar licht kunnen helpen bepalen of een indrukwekkend thermogram de praktische bruikbaarheid van de camera weerspiegelt of slechts gunstige omstandigheden.
Beoordelaars moeten ook moeilijke gevallen bekijken, niet alleen schone voorbeelden. Laag contrast, reflecterende modules, wisselende bewolking, subtiele celpatronen en dichte installaties laten beperkingen zien die in geselecteerde promotiebeelden mogelijk niet voorkomen.
Echte datasets maken het specificatieblad niet irrelevant. Ze toetsen of de gepubliceerde kenmerken zich vertalen in bruikbaar bewijs voor de beoogde inspectieworkflow.
Beperkingen en selectieadvies
Geen enkele camera- of dronespecificatie bewijst diagnostische superioriteit. Een hogere thermische resolutie kan het ruimtelijke detail verbeteren, een lagere NETD kan de gevoeligheid voor kleine temperatuurverschillen verbeteren en een grotere vliegduur kan de dekking verbeteren, maar geen van deze kenmerken stelt zelfstandig vast dat een vermoede PV-storing juist zal worden herkend.
Thermische interpretatie hangt af van het complete systeem: detector, optiek, vluchtgeometrie, omgevingsomstandigheden, doelgrootte, kalibratie, opnameprocedure en bekwaamheid van de beoordelaar. Een zwakke schakel in één deel van dat proces kan de waarde van sterke specificaties elders beperken.
IEC 62446-3 behandelt thermografische inspectie in de buitenlucht van werkende PV-systemen, inclusief apparatuur, omgevingsomstandigheden, procedure, bekwaamheid van het personeel en rapportage. De norm specificeert geen universeel superieure drone of camera en legt niet voor elke PV-installatie één temperatuurbereik op.
Thermische beelden stellen de grondoorzaak ook niet zelfstandig vast. Een kandidaat-hotspot, modulepatroon of temperatuurverschil bij een connector kan elektrische meting of fysieke inspectie vragen voordat de toestand wordt bevestigd.
AI-ondersteunde beoordeling moet op dezelfde manier worden behandeld. Software kan kandidaat-bevindingen in een grote dataset markeren, maar menselijke beoordeling blijft nodig om echte waarnemingen te scheiden van reflecties, opname-artefacten, normale bedrijfsverschillen en andere onterechte kandidaten.
De apparatuur moet daarom worden gekozen op basis van een gedefinieerde inspectie-eis en worden getest met representatieve gegevens. De sterkste specificatie is die welke het vereiste bewijs onder de werkelijke bedrijfsomstandigheden van de locatie ondersteunt, niet die met het grootste getal in één datasheetveld.