Thermische drone DJI Mavic 3 T
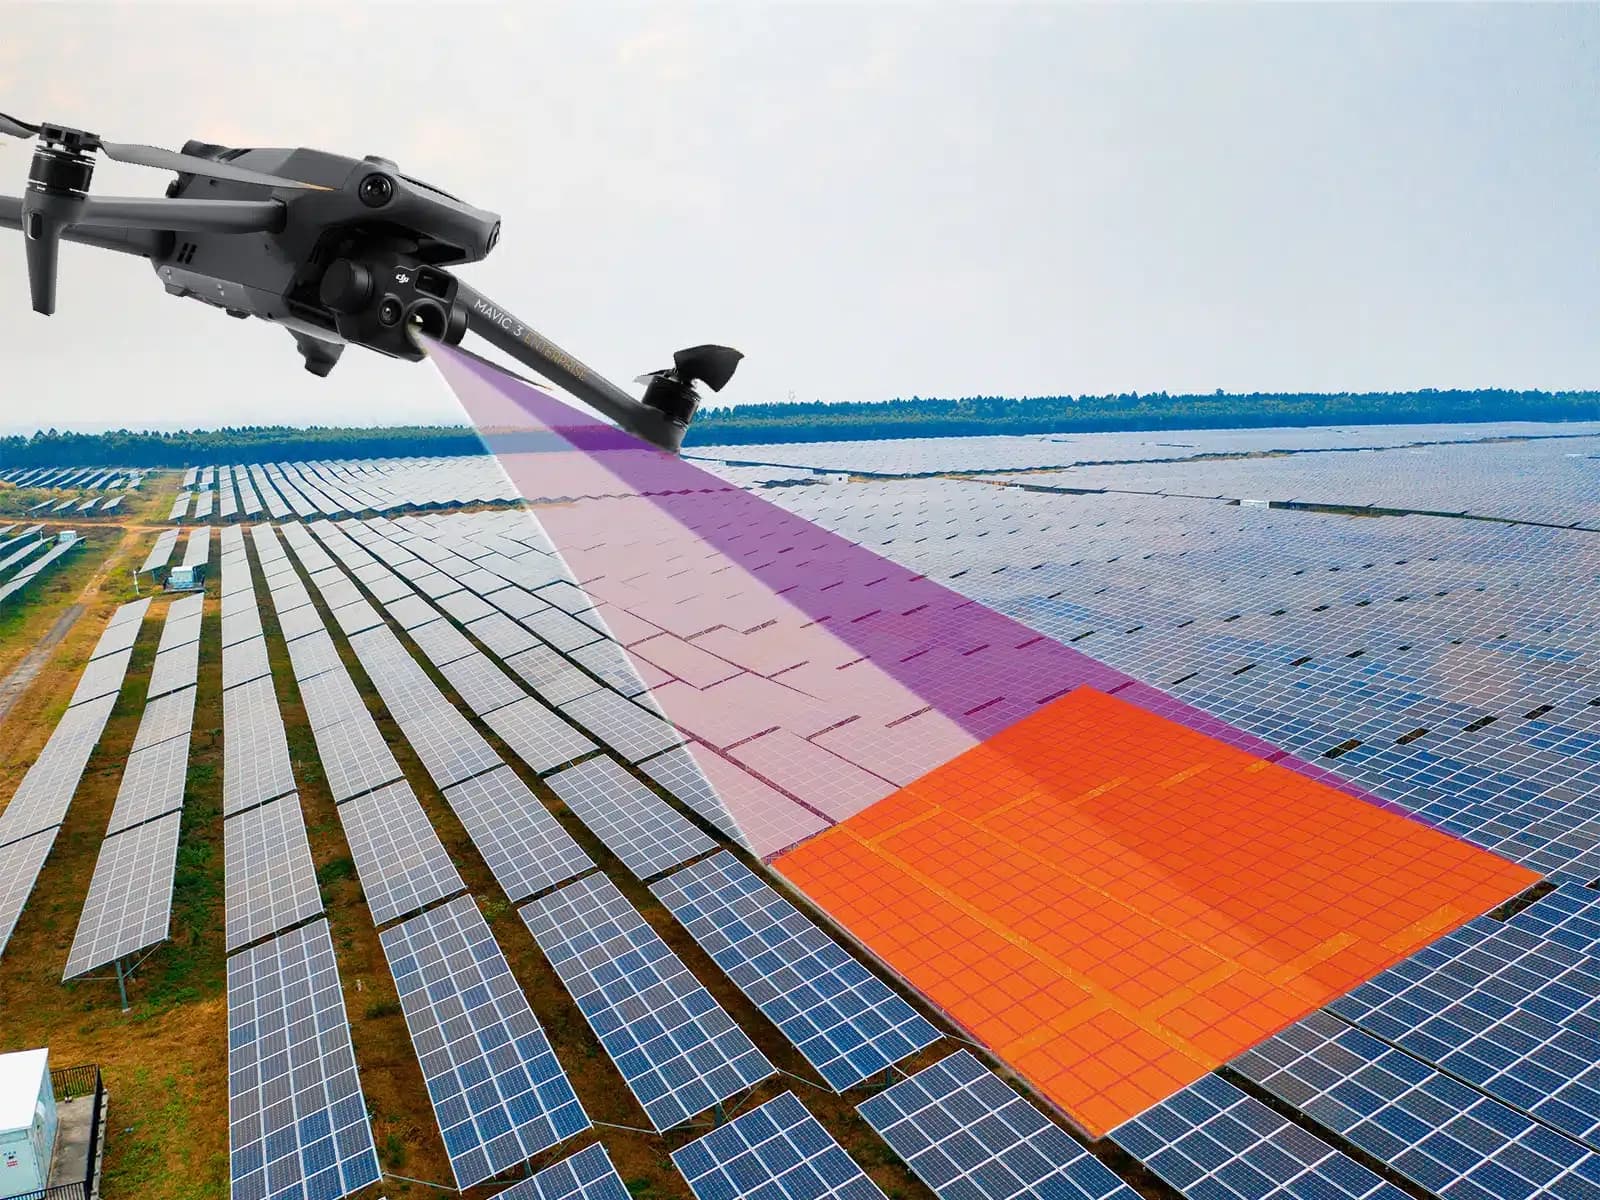
Thermische drone DJI Mavic 3 T: thermische beelden en beelden in zichtbaar licht leggen de toestand van modules en vermoedelijke afwijkingen vast.
Waarom dit type thermische drone wordt ingezet op PV-parken
Een compacte professionele thermische drone uit de klasse van de DJI Mavic 3 T combineert wendbaarheid in de lucht met thermische beelden en beelden in zichtbaar licht in één toestel. Bij de inspectie van zonneparken maakt dat het mogelijk om modulerijen van bovenaf te screenen en tegelijk visuele context en locatie-informatie te bewaren, die later aan specifieke delen van het park kunnen worden gekoppeld.
De drone is nuttig omdat zonneparken vaak veel gelijksoortige modules bevatten die over grote oppervlakten zijn verspreid. In plaats van te beginnen met een gedetailleerde inspectie op de grond van elke rij, kan een inspectievlucht modules, strings of apparatuurzones aanwijzen waarvan het zichtbare of thermische gedrag afwijkt van vergelijkbare delen van het park.
De bruikbaarheid van het platform mag niet worden verward met bewijs van een defect. Cameraspecificaties, vluchtstabiliteit, positiebepaling, routebesturing, omgevingsomstandigheden en inspectieprocedure beïnvloeden allemaal de kwaliteit van het verkregen bewijs.
De modelkeuze is dus slechts één onderdeel van het inspectiesysteem. Dezelfde drone kan bruikbare of slechte gegevens opleveren, afhankelijk van vlieghoogte, kijkhoek, instraling, wind, scherpstelling, doelresolutie en de deskundigheid van degene die de resultaten beoordeelt.
De beslissing om dit type drone in te zetten moet voortvloeien uit het park en het inspectiedoel, en niet uit de productnaam zelf.
Wat een thermische inspectievlucht oplevert
Een thermische inspectievlucht kan thermische beelden met temperatuurmeting, foto's in zichtbaar licht, locatiemetadata, vluchtregistraties en andere gegevens over de configuratie van de drone en de camera opleveren. Deze bronnen kunnen worden gecombineerd tot een beoordeelbaar dossier van de tijdens de vlucht waargenomen modules en apparatuur.
Een thermisch beeld geeft het gedrag van de oppervlaktetemperatuur weer. Het kan plaatselijke warme of koele zones laten zien, verschillen tussen naastliggende modules en patronen die kunnen samenhangen met cellen, het gedrag van bypassdiodes, verbindingen, beschaduwing, de toestand van het circuit of andere bedrijfsomstandigheden.
Beelden in zichtbaar licht leveren een ander soort bewijs. Gebroken glas, vervuiling, vegetatie, schaduwen, beschadigde frames, verplaatste apparatuur en andere fysieke omstandigheden zijn op een gewone foto vaak makkelijker te begrijpen dan op een thermogram.
Vluchtmetadata helpen de traceerbaarheid te waarborgen. Een bevinding is nuttiger wanneer een beoordelaar kan vaststellen welke rij, welk modulegebied, welke string of welk onderdeel het beeld heeft opgeleverd en wanneer het is vastgelegd.
De dataset moet ook de beperkingen vastleggen. Als sommige rijen aan het zicht onttrokken waren, de beeldresolutie onvoldoende was, het weer veranderde of de drone in een deel van het park niet kon vliegen, moeten die hiaten zichtbaar blijven in het inspectiedossier.
Thermografische inspectie op zonneparken: hoe een inspectievlucht verloopt
De inspectie begint met het bepalen van wat gevonden moet worden. Screening op moduleniveau, thermische beoordeling op celniveau, connectorinspectie en brede documentatie van het park kunnen verschillende vlieghoogtes, routes en beelddichtheden vereisen. Het doelkenmerk moet het opnameplan bepalen.
Vervolgens worden de omgevingsomstandigheden beoordeeld. IEC 62446-3 behandelt thermografische inspectie in de buitenlucht van PV-systemen in bedrijf, waaronder apparatuur, omgevingsomstandigheden, inspectieprocedure, deskundigheid van het personeel en rapportage. De norm schrijft niet één universeel moduletemperatuurbereik voor alle parken voor en definieert geen detectiealgoritme voor software.
Tijdens de vlucht moet de drone een opnamegeometrie aanhouden die de beoogde ruimtelijke resolutie ondersteunt en problematische reflecties beperkt. Vlieghoogte, snelheid, camerahoek, route en beeldoverlap bepalen of de uiteindelijke dataset voldoende informatie voor beoordeling bevat.
Instraling, wind, wolkenbewegingen en moduletemperatuur moeten tijdens de hele opname worden meegewogen. Een route die onder snel wisselende omstandigheden is afgelegd, kan beelden bevatten die moeilijk te vergelijken zijn, ook al is technisch gezien elke module gefotografeerd.
Na de vlucht worden de beelden naar locatie geordend en beoordeeld. Kandidaatbevindingen worden gescheiden van duidelijke reflecties, slechte opnamen, wolkenovergangen of andere opname-artefacten voordat verificatie op de grond wordt gepland.
Op welke defecten en schade thermische gegevens kunnen wijzen
Een plaatselijk warme cel of celgroep kan erop wijzen dat een deel van een module anders functioneert dan de omliggende cellen. Mogelijke oorzaken zijn celbeschadiging, beschaduwing, mismatch, gedrag van de celverbindingen of een andere elektrische toestand. Het beeld alleen stelt niet vast welk mechanisme verantwoordelijk is.
Patronen over grotere delen van een module kunnen samenhangen met het gedrag van bypassdiodes of met verschillen in het stroompad. Deze patronen kunnen nuttig zijn om kandidaten te identificeren, maar het moduleontwerp, de elektrische configuratie, de zichtbare toestand en de bedrijfsgegevens moeten worden meegewogen voordat een specifieke fout wordt toegewezen.
Verwarming van verbindingen kan ook in thermische beelden zichtbaar worden. Connectoren, aansluitklemmen, zekeringhouders of andere stroomvoerende punten kunnen warmer worden wanneer de weerstand onder belasting verhoogd is. Zo'n waarneming kan gerichte elektrische en fysieke inspectie rechtvaardigen.
Vervuiling en beschaduwing kunnen het thermische beeld eveneens beïnvloeden. Vervuiling verandert hoe zonlicht de cellen bereikt, terwijl schaduwen de modulestroom en -temperatuur kunnen veranderen. Beelden in zichtbaar licht kunnen helpen vast te stellen of een ogenschijnlijk thermisch verschil overeenkomt met een externe oppervlaktetoestand.
Thermische gegevens wijzen dus op locaties en mogelijke mechanismen. Ze mogen een patroon niet rechtstreeks omzetten in een bevestigd defect zonder het bewijs dat voor die conclusie nodig is.
Voordelen en praktische beperkingen
Een compacte thermische drone kan veel modulerijen bestrijken zonder dat personeel in de eerste inspectiefase elk gedeelte te voet hoeft af te leggen. Dit kan onnodige verplaatsingen op het terrein beperken en het gemakkelijker maken om bevindingen op grote of regelmatig opgezette parken te lokaliseren.
Herhaalbaarheid van de route is een andere nuttige eigenschap. Het hergebruiken van vergelijkbare routes, hoogtes en camerageometrie kan het organiseren van latere inspecties vergemakkelijken. Vergelijkbare routes maken metingen niet automatisch gelijkwaardig, omdat het weer en de elektrische bedrijfsomstandigheden nog steeds kunnen verschillen.
Wind beperkt zowel de vluchtuitvoering als het nut van thermografie. Ook als de drone bestuurbaar blijft, kan sterkere koeling door convectie de verschillen in oppervlaktetemperatuur veranderen. Wolkenbewegingen en snel wisselende instraling kunnen extra vergelijkingsproblemen veroorzaken.
Vliegtoestemmingen, nabijgelegen infrastructuur, personen, parkprocedures en lokale luchtvaartvoorschriften kunnen ook beperken wanneer of waar een inspectie kan plaatsvinden. Deze beperkingen moeten voor de daadwerkelijke locatie worden beoordeeld en niet worden afgeleid uit de technische mogelijkheden van de drone.
De accuduur bepaalt hoe vaak de drone moet terugkeren of van accu moet wisselen, maar er is geen enkele gegarandeerde inspectieduur. Parkoppervlak, routedichtheid, weer, opstijglocaties, doelresolutie en operationele reserve beïnvloeden allemaal de praktische vliegtijd.
Het voordeel van het gebruik van de drone hangt dus af van het park. Dekking, toegang en herhaalbaarheid kunnen waardevol zijn zonder dat daaruit een vaste besparing in tijd of kosten volgt.
Van vluchtgegevens naar beoordeelde bevindingen
Na het verzamelen is de eerste taak om beelden aan fysieke objecten te koppelen. Identificaties van rij, blok, string, module of apparatuur maken de waarneming bruikbaar voor technici die de locatie op de grond moeten inspecteren.
Het beoordelingsproces moet in eerste instantie kandidaatbevindingen opleveren. Een beoordelaar of een softwaresysteem kan een plaatselijk heet gebied, een ongewoon modulepatroon, verwarming van een connector of een ander verschil met vergelijkbare apparatuur markeren. Die kandidaat is nog geen bevestigde grondoorzaak.
Menselijke beoordeling is nodig om reflecties, kijkgeometrie, wolkenovergangen, beeldkwaliteit, scherpstelling, beschaduwing en andere invloeden te controleren. Beelden in zichtbaar licht en monitoringgegevens van het park kunnen extra context bieden voordat de bevinding voor verificatie op locatie wordt doorgestuurd.
Wanneer de onderhoudsbeslissing een elektrische eigenschap vereist, volgt directe meting. Stroom, spanning, isolatieweerstand, continuïteit, IV-metingen, controle van connectoren of andere procedures kunnen het vermoede mechanisme bevestigen of uitsluiten.
Het eindrapport moet de keten bewaren van het vastgelegde beeld tot de beoordeelde waarneming en, indien beschikbaar, het bevestigde resultaat op locatie. Zo blijft de classificatie van beelden gescheiden van de diagnose.
Software kan helpen bij kartering, het opsporen van kandidaten, vergelijking en het opstellen van dossiers. Ze vervangt geen elektrische tests, gekwalificeerde interpretatie of de persoon die verantwoordelijk is voor de inspectieconclusie.
Beperkingen
Thermische gegevens kunnen op zichzelf de grondoorzaak niet bewijzen. Een vergelijkbaar temperatuurpatroon kan door meer dan één fysieke of elektrische toestand ontstaan, en sommige defecten geven tijdens de vlucht weinig of geen detecteerbaar thermisch contrast.
Eén vlucht is ook geen continue monitoring. Het park wordt alleen tijdens het inspectievenster waargenomen, dus onregelmatig optredende problemen kunnen ontbreken en nieuwe omstandigheden kunnen zich daarna ontwikkelen. Monitoringgegevens en latere inspecties blijven relevant.
Het gekozen dronemodel bepaalt op zichzelf niet de diagnostische kwaliteit. Een goede camera die op een ongeschikte hoogte, onder slechte omstandigheden of met onvoldoende beoordeling wordt gebruikt, kan minder bruikbaar bewijs opleveren dan eenvoudiger apparatuur die met een betere procedure wordt ingezet.
Thermografie vervangt ook geen isolatietests, stroom- en spanningsmetingen, continuïteitstests, IV-analyse, polariteitscontroles of andere elektrische procedures wanneer die metingen nodig zijn.
IEC 62446-3 biedt een kader voor thermografische inspectie in de buitenlucht van fotovoltaïsche installaties in bedrijf, met betrekking tot apparatuur, omgeving, procedure, deskundigheid van het personeel en rapportage. De norm maakt een bepaald dronemodel niet conform en zet softwareresultaten niet om in een conformiteitsbeslissing.